




Giới thiệu
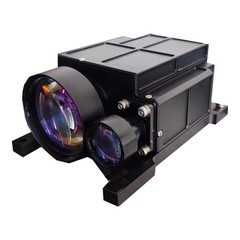
Sách hướng dẫn này cung cấp hướng dẫn chi tiết về cách căn chỉnh trục quang củaLRF6520máy đo khoảng cách laser (Về nguyên tắc, nó có thể được áp dụng cho các mô hình LRF khác.) bằng hệ thống camera của khách hàng. cácLRF6520, máy đo khoảng cách 20 km hiệu suất cao với bước sóng 1,54 μm, Độ phân kỳ chùm tia nhỏ hơn hoặc bằng 0,3 mrad và khả năng thích ứng với môi trường mạnh mẽ (phạm vi hoạt động -55 độ đến +70 độ), được hưởng lợi từ việc căn chỉnh chính xác để tích hợp liền mạch dữ liệu phạm vi với hình ảnh. Điều này đảm bảo thu được mục tiêu chính xác trong các ứng dụng như giám sát UAV, nhắm mục tiêu quân sự và kiểm tra công nghiệp. Các quy trình dưới đây bảo toàn các nguyên tắc cốt lõi từ hướng dẫn ban đầu đồng thời kết hợp các phương pháp thực hành tốt nhất trong ngành, chẳng hạn như công nghệ con trỏ đồng trục cho dầm hợp nhất và sơ đồ hiệu chuẩn, để nâng cao độ chính xác và độ tin cậy.
Nguyên tắc cốt lõi của việc căn chỉnh trục quang
Để đạt được sự căn chỉnh trục quang chính xác, phải đáp ứng hai điều kiện cốt lõi, cả hai đều không thể thiếu.
- Trung tâm quang học đồng trục: Trung tâm phát/tiếp nhận laser của máy đo khoảng cách laser và trung tâm quang học của ống kính máy ảnh phải thẳng hàng về mặt vật lý dọc theo cùng một đường thẳng trong không gian. Đối với LRF6520, điều này có thể được thực hiện dễ dàng bằng cách sử dụng công nghệ con trỏ đồng trục, trong đó tia laser thứ cấp (ví dụ: con trỏ nhìn thấy được) kết hợp với chùm tia khác nhau thông qua quang học dùng chung, đảm bảo phát xạ từ cùng một khẩu độ và giảm thiểu thị sai.
- Tính nhất quán của trường xem trung tâm: Trường khác nhau của trung tâm quan sát của LRF6520 (khu vực được bao phủ bởi điểm laser) và trường hình ảnh của trung tâm quan sát của máy ảnh (hiển thị trên màn hình hoặc trong ảnh) phải hướng đến cùng một điểm mục tiêu. Sự căn chỉnh này gây ra sự mất ổn định về hướng không gian của thiết bị (Nhỏ hơn hoặc bằng 0,03 mrad) và rất quan trọng trong điều kiện nhiễu loạn khí quyển.
Các phương pháp căn chỉnh trục quang thường được sử dụng
(Được liệt kê theo độ chính xác từ thấp đến cao)
Tùy thuộc vào yêu cầu về độ chính xác của tình huống ứng dụng, có thể chọn các phương pháp căn chỉnh trục quang khác nhau. Dưới đây là ba sơ đồ được sử dụng phổ biến nhất, được thiết kế riêng cho LRF6520 với các cải tiến như xác minh đường truyền tia và phân tích pixel-được phần mềm hỗ trợ.
1. Phương pháp trực quan đơn giản (Độ chính xác thấp, Thích hợp cho việc hiệu chuẩn tạm thời)
Không cần thiết bị chuyên nghiệp, phù hợp với các tình huống có nhu cầu độ chính xác thấp (ví dụ: chụp và chụp ảnh ngoài trời hàng ngày).
Cố định LRF6520 và camera trên cùng một giá đỡ, đảm bảo độ bám dính chặt chẽ và không có chuyển động tương đối.
Nhắm vào mục tiêu có độ tương phản cao-cách xa hơn 100 mét (ví dụ: biển báo đường hoặc mép tòa nhà ở xa).
- Đầu tiên, căn chỉnh LRF6520 với mục tiêu và hoàn thành phạm vi, lưu ý vị trí của mục tiêu trong trường nhìn của máy đo khoảng cách.
- Quan sát màn hình camera và điều chỉnh góc camera để căn giữa cùng một mục tiêu trên tâm ngắm của camera (hoặc các đường lưới).
- Tinh chỉnh-liên tục các góc của giá đỡ hoặc thiết bị cho đến khi các mục tiêu được căn chỉnh bởi máy đo khoảng cách và máy ảnh hoàn toàn trùng khớp. Xác minh bằng tần số lặp lại 1 Hz của LRF6520 để có phản hồi theo thời gian thực.
2. Phương pháp hiệu chuẩn bảng mục tiêu (Độ chính xác trung bình, phù hợp với hầu hết các tình huống công nghiệp)
Sử dụng bảng mục tiêu chuyên dụng để hiệu chuẩn định lượng, độ chính xác cao hơn phương pháp trực quan, một trong những phương pháp hiệu chuẩn được sử dụng phổ biến nhất.
- Thiết lập bảng mục tiêu hiệu chuẩn có hình chữ thập ở khu vực thoáng, trung tâm cần có điểm đánh dấu rõ ràng (ví dụ: chấm đen), khoảng cách khuyến nghị 200-500 mét (khoảng cách dài hơn, sai số hiệu chuẩn nhỏ hơn).
- Cố định LRF6520 và camera thông qua một giá đỡ chắc chắn, đảm bảo không bị xê dịch giữa các thiết bị, giá đỡ cần được đặt ngang bằng và ổn định.
- Đầu tiên, điều chỉnh LRF6520, làm cho điểm laser của nó rơi chính xác vào điểm đánh dấu trung tâm bảng mục tiêu, ghi lại các thông số góc của máy đo khoảng cách (ví dụ: góc phương vị, góc nâng).
- Sau đó điều chỉnh máy ảnh, thông qua kính ngắm hoặc màn hình của máy ảnh, làm cho điểm đánh dấu trung tâm bảng mục tiêu hoàn toàn trùng khớp với trường nhìn của trung tâm máy ảnh (có thể bật hỗ trợ "đường lưới" hoặc "cấp độ" của máy ảnh).
- Lặp lại các bước trên tương ứng ở bốn vị trí lệch trên, dưới, trái, phải của bảng mục tiêu, xác minh xem trục quang có nhất quán ở các góc khác nhau hay không, nếu có độ lệch thì hãy tinh chỉnh lại. Kết hợp kiểm tra đường truyền tia để xác nhận không có sai lệch do sự phân kỳ chùm tia của LRF6520.
3. Phương pháp hiệu chỉnh thiết bị chuyên nghiệp (Độ chính xác cao nhất, phù hợp với các kịch bản có độ chính xác cao)
Sử dụng các dụng cụ quang học để hiệu chuẩn chính xác, phù hợp với các tình huống có yêu cầu độ chính xác cực cao.
- Thiết bị cốt lõi: Ống đèn song song, bệ quang học, giá điều chỉnh hai chiều-có độ chính xác cao.
- Gắn LRF6520 và máy ảnh lên giá điều chỉnh hai chiều-có độ chính xác cao, được cố định trên nền tảng quang học, đảm bảo độ ổn định của thiết bị mà không bị rung.
- Hãy để ống ánh sáng song song mô phỏng mục tiêu khoảng cách vô hạn, tâm kẻ ô chéo của ống ánh sáng song song là điểm chuẩn hiệu chuẩn.
- Điều chỉnh LRF6520, làm cho trung tâm tín hiệu ống ánh sáng song song thu được của nó thẳng hàng với trung tâm phát laser, ghi lại các thông số giá điều chỉnh.
- Điều chỉnh camera, thông qua phần mềm thu nhận hình ảnh, phân tích hình ảnh mặt kẻ ô ống ánh sáng song song mà camera chụp được, làm cho tâm của mặt kẻ ô trùng với tâm hình ảnh của camera (thông qua tính toán tọa độ pixel).
- Sử dụng phần mềm hiệu chỉnh để ghi và lưu các tham số điều chỉnh, tạo tệp hiệu chuẩn, một số thiết bị có thể tải trực tiếp các tham số để đạt được sự căn chỉnh trục tự động. Tăng cường tích hợp đồng trục nếu có thể, hợp nhất các chùm tia để có thị sai bằng 0 ở mọi khoảng cách.
Các biện pháp phòng ngừa chính
- Ổn định cố định: Phải cố định cả hai trên một giá đỡ cứng trước khi căn chỉnh trục, tránh rung lắc thiết bị trong quá trình hiệu chuẩn, nếu không sẽ gây ra lỗi kết quả hiệu chuẩn. Đối với LRF6520, hãy tận dụng khả năng chống sốc của nó (đỉnh 15 g) để lắp đặt ổn định.
- Khoảng cách hiệu chuẩn: Cố gắng chọn mục tiêu ở khoảng cách xa (khuyến nghị Lớn hơn hoặc bằng 100 mét), hiệu chỉnh khoảng cách gần sẽ khuếch đại độ lệch góc, dẫn đến sai số tăng mạnh khi sử dụng ở khoảng cách xa.
- Tác động môi trường: Tránh hiệu chỉnh trong điều kiện ánh sáng mạnh, gió mạnh, thời tiết sương mù, ánh sáng mạnh sẽ cản trở khả năng thu tia laser, gió mạnh sẽ khiến thiết bị dịch chuyển, sương mù sẽ làm suy yếu tín hiệu laser và độ rõ nét của hình ảnh camera. Phù hợp với yêu cầu về tầm nhìn của LRF6520 (Lớn hơn hoặc bằng 23 km cho phạm vi tối đa).
- Kiểm tra lại thường xuyên: Sau khi hiệu chỉnh, bạn nên-kiểm tra lại 3-6 tháng một lần, đặc biệt là sau khi thiết bị bị rung, va chạm hoặc sử dụng- lâu dài, trục quang có thể dịch chuyển. Sử dụng các tính năng tự kiểm tra của LRF6520 để xác nhận liên tục.
Điều khoản miễn trừ trách nhiệm pháp lý
Hướng dẫn này được cung cấp chỉ nhằm mục đích tham khảo. Quy trình căn chỉnh là những hướng dẫn chung dựa trên thông số kỹ thuật của LRF6520 và không tính đến thiết kế, cấu hình hoặc tình trạng cụ thể của hệ thống camera của khách hàng, những điều này nằm ngoài hiểu biết hoặc tầm kiểm soát của chúng tôi. Chúng tôi không có nghĩa vụ đảm bảo khả năng tương thích với thiết bị-do khách hàng cung cấp. Mọi thao tác sai, hư hỏng, trục trặc hoặc thương tích do sử dụng sách hướng dẫn này-bao gồm việc căn chỉnh không đúng cách, lỗi thiết bị hoặc các yếu tố môi trường-là trách nhiệm duy nhất của người dùng. Khách hàng nên tham khảo tài liệu của nhà sản xuất máy ảnh, tiến hành kiểm tra kỹ lưỡng và tìm kiếm sự trợ giúp chuyên nghiệp nếu cần. Nhà sản xuất từ chối mọi trách nhiệm pháp lý đối với mọi hậu quả phát sinh từ việc áp dụng các hướng dẫn này.
nhấp chuộtĐâyđể biết thêm thông tin về LRF6520 20km LRF của chúng tôi.